

Έχουμε γράψει πάρα πολλά για την αυτόνομη οδήγηση και το τι αυτή μπορεί να σημαίνει για τις προσωπικές μεταφορές του μέλλοντος αλλά και για την μοτοσυκλέτα. Η τεχνολογία αυτή θέλει τον ανθρώπινο παράγοντα με όλο και μικρότερα ποσοστά συμμετοχής στην οδήγηση, μέχρι την πλήρη εξάλειψη του από την διαδικασία. Καλώς ή κακώς, το μέλλον είναι αυτό και δεν μπορεί κανείς να αμφισβητήσει ότι τουλάχιστον σε ότι αφορά στα αυτοκίνητα, προχωράμε προς τα εκεί, με ταχύτατους ρυθμούς.
Βρισκόμαστε βέβαια σε ένα στάδιο, όπου η πλήρως αυτόνομη οδήγηση έχει εφαρμογή “υπό προϋποθέσεις”, ενώ ακόμα και οι εταιρείες που πρωτοστατούν στην εξέλιξη του συγκεκριμένου πεδίου, συνιστούν στους οδηγούς να βρίσκονται σε εγρήγορση, ακόμα και όταν τα αυτόνομα συστήματα έχουν αναλάβει πλήρως τον έλεγχο.
Θα λέγαμε λοιπόν, πως για κάποιο χρονικό διάστημα, άγνωστο το πόσο θα είναι αυτό σε διάρκεια, ο άνθρωπος θα συνεχίσει να έχει τον “τελευταίο λόγο” και η παρουσία του θα είναι απαραίτητη, προκειμένου να παρακάμπτει τα αυτόνομα συστήματα και να αναλαμβάνει αυτός τον έλεγχο, όταν αυτά σφάλουν.
Εδώ είναι όμως που αρχίζουν τα προβλήματα… Σύμφωνα με έρευνα που διεξήγαγαν από κοινού τα πανεπιστήμια Rice και Texas Tech των HΠΑ, ο άνθρωπος δεν ανταποκρίνεται καλά στον ρόλο του επόπτη αυτόνομων συστημάτων. Αυτό διαπιστώθηκε σε ένα πείραμα το οποίο είχε ως εξής: 60 έμπειροι οδηγοί κλήθηκαν να καθίσουν πίσω από το τιμόνι ενός εξομοιωτή, ο οποίος είχε προγραμματιστεί σε αυτόνομη λειτουργία.
Οι οδηγοί ενημερώθηκαν ότι δεν θα χρειαστεί να μετέχουν καθόλου στην οδήγηση και ο μόνος ρόλος που τους ανατέθηκε ήταν αυτός του εντοπισμού κινδύνων, με το σενάριο που “έτρεχε” στον εξομοιωτή να περιλαμβάνει οχήματα που ετοιμαζόντουσαν να διασχίσουν μια διασταύρωση ή οχήματα που εισερχόντουσαν απότομα και απρόβλεπτα στην λωρίδα κυκλοφορίας του οχήματος αναφοράς.
Τα δυο συγκεκριμένα σενάρια πιθανών κινδύνων δε επιλέχθηκαν τυχαία, αφού είναι αυτά στα οποία τα αυτόνομα συστήματα οδήγησης εμφανίζουν εγνωσμένη αδυναμία στο να ανταποκριθούν εγκαίρως.
Το αποτέλεσμα ήταν ότι οι οδηγοί, εφησυχασμένοι από την αυτόνομη λειτουργία, παρουσίασαν μειωμένα ποσοστά στον εντοπισμό πιθανόν κινδύνων που κυμάνθηκαν από 7 έως 22%, στην διάρκειας 40 λεπτών εξομοίωση. Αυτό δηλαδή σημαίνει ότι σε ένα πραγματικό σενάριο οδήγησης, δεν θα ανακτούσαν τον έλεγχο προκειμένου να αποφύγουν έναν κίνδυνο, γιατί πολύ απλά δεν θα τον είχαν εντοπίσει.
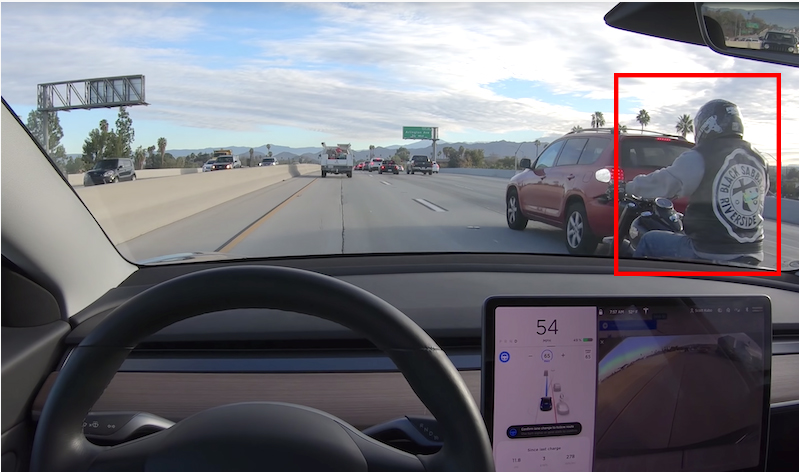
Πριν από μερικούς μήνες, είχαμε δημοσιεύσει ένα video, στο οποίο ένα Tesla δοκιμάστηκε σε πραγματικές συνθήκες σχετικά με την δυνατότητα του να εντοπίσει μοτοσυκλέτες και αν και τα αποτελέσματα ήταν σε γενικές γραμμές καλά, δεν υπήρξε 100% επιτυχία στην διαδικασία. Αντιλαμβάνεται λοιπόν κανείς, ότι διάγουμε την πιο επικίνδυνη περίοδο στην πορεία προς την πλήρη αυτονομία.
Κατηγορία
ΝΕΑ ΚΟΣΜΟΥ
Τρίτη, 12 Μαρτίου 2019 16:04
Έρευνα – Το πιο επικίνδυνο στάδιο της αυτόνομης οδήγησης, είναι τώρα!
Κατηγορία
ΝΕΑ ΚΟΣΜΟΥ
Ετικέτες
 Γράφτηκε από τον Κώστας Γαμβρούλης
Ακολουθήστε το BIKEIT.GR στο Google News και μάθετε πρώτοι όλα τα νέα
- Test Ride - Rieju Aventura Rally 307 2026 - Video
- Test Ride - Yamaha Tracer 9 - Video
- Test Ride - Vespa Primavera 125 S review - Video
- Test Ride - Yamaha Tracer 7 Y-AMT - Video
- Test Ride - Morbidelli T125X - Video
- Test Ride - Aprilia SR GT 400 2026 - Video
- Test Ride - Suzuki SV-7GX - Πρώτη επαφή στην Ελλάδα, Video
- Test Ride - TVS RTX 300 - Αποστολή στην Ιταλία, video
- Video - Voge 300 Rally και Ηλίας Τσανικλίδης - To αγωνιστικό project του BIKEIT.GR